传动方向
摆线针轮传动
围绕重载与冲击工况开展结构适配,同时评估效率、噪声、温升、反驱性能与力控表现。
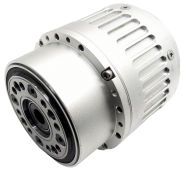
机械概念视觉 · 非产品实拍
01 /产品矩阵
四款标准型号,从尺寸、扭矩到重量,围绕你的整机工况展开选型。
额定扭矩覆盖范围
75—890 N·m
重载选型,不止看峰值。额定输出、工作周期、温升与接口条件,需要在同一工况下共同确认。
参数来源:公司提供的产品资料。额定扭矩与最大瞬时扭矩为不同指标;最高转速、额定输出及其他参数以正式规格书与工况确认为准。
02 /技术与应用
以摆线针轮传动为技术方向,关注紧凑结构下的承载需求。具体性能取决于设计、集成条件与测试结果。
传动方向
围绕重载与冲击工况开展结构适配,同时评估效率、噪声、温升、反驱性能与力控表现。
目标应用 / 需联合验证
围绕空间约束、承载与工作周期,评估人形机器人相关关节的适配方案。
结合搬运任务与连续作业要求,开展模组选型、接口适配及样机测试。
根据负载谱、节拍及安装条件,明确方案边界和可量化的验收要求。
以上为目标应用方向,不代表已完成客户验证或批量交付。传动方案需结合具体工况选择。
03 /合作流程
每一步围绕清晰的需求、交付内容与验收条件展开。
04 /关于角速度
角速度智能科技专注机器人重载关节模组,围绕摆线针轮传动、一体化结构与整机适配开展产品工作。
我们关注机器人开发中的实际问题:如何在有限空间内承载负载,如何匹配接口与控制需求,以及如何通过测试明确性能边界。以具体工况为起点,与整机开发者共同推进方案验证。
05 /联系咨询
准备好负载需求、安装空间与工作周期,让技术沟通更具体。
欢迎致电、发送邮件,或在微信中搜索上述号码联系。